Vedi traduzione automatica
Questa è una traduzione automatica. Per vedere il testo originale in inglese cliccare qui
#Tendenze
{{{sourceTextContent.title}}}
Integrazione dei sensori inerziali nei sistemi di navigazione per la difesa
{{{sourceTextContent.subTitle}}}
Nelle moderne applicazioni nel settore della difesa, affidarsi esclusivamente ai sistemi globali di navigazione satellitare (GNSS) rappresenta un punto debole a causa dell'elevata probabilità di interferenze e spoofing.
{{{sourceTextContent.description}}}
Nelle moderne applicazioni di difesa, affidarsi esclusivamente ai sistemi globali di navigazione satellitare (GNSS) rappresenta una vulnerabilità a causa dell’elevata probabilità di interferenze e spoofing.
Per mantenere un controllo completo e a bassa latenza, come il tracciamento della posizione, della velocità e dell’assetto (rollio, beccheggio e prua), gli ingegneri necessitano di sistemi in grado di garantire una precisione posizionale costante e affidabile.
È qui che i sistemi di navigazione autonomi diventano essenziali.
Cosa sono i sensori inerziali e come funzionano?
Un sensore IMU è tipicamente costituito da giroscopi e accelerometri progettati per misurare la velocità angolare e l’accelerazione lineare.
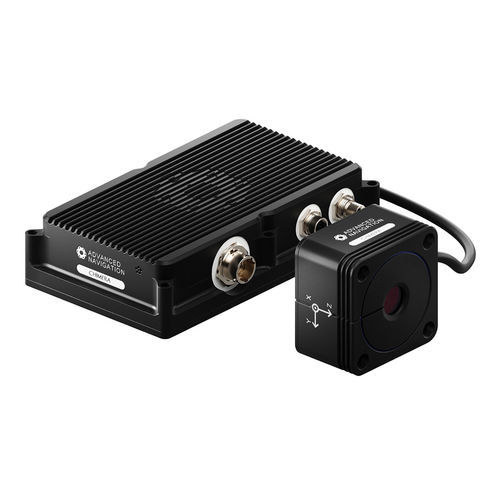
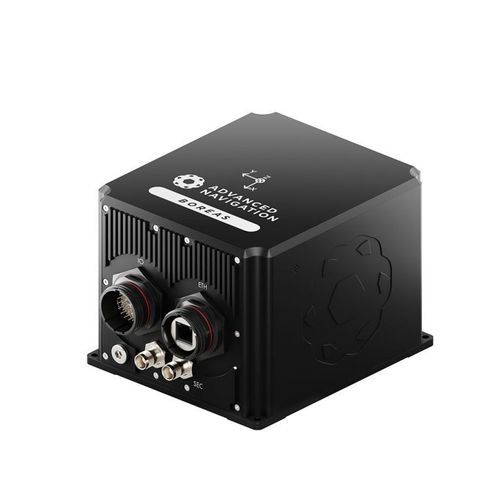
All’interno della “scatola nera” computazionale di un INS, un sistema di fusione dei dati gestisce l’integrazione di queste letture grezze provenienti dall’hardware. Un INS si avvale di algoritmi complessi per fondere i dati dell’IMU con quelli dei sensori ausiliari, tra cui GNSS, Doppler Velocity Logs (DVL) o odometri.
Ciò crea un ciclo di retroazione per correggere lo stato dell’IMU e produrre stime ottimali e in tempo reale della posizione, della velocità e dell’orientamento di un veicolo.
Sopravvivere in ambienti privi di GNSS
La vera prova per un sensore di navigazione inerziale si verifica quando i sensori vengono persi o subiscono interferenze. In queste condizioni, il sistema deve affidarsi esclusivamente all’integrazione dei dati dell’IMU, una modalità che il settore definisce “navigazione inerziale libera”.
Durante la navigazione inerziale libera, il sistema utilizza la meccanizzazione dell’INS per fornire dati ad alta frequenza. La durata per cui il veicolo può operare in sicurezza in questa modalità è quindi strettamente determinata dalla qualità del sensore e dalla precisione delle stime di bias calcolate prima dell’inizio dell’interruzione del segnale.
Errori illimitati e oscillazioni di Schuler
Anche le unità calibrate in fabbrica presentano piccoli bias residui che possono variare ogni volta che il dispositivo viene acceso. È fondamentale comprendere in che modo questo bias influisca sulle prestazioni di navigazione.
Bias del giroscopio
Nella navigazione inerziale libera, un bias del giroscopio non corretto porta nel tempo a errori illimitati di rotta e posizione. Inoltre, la specifica di “Angular Random Walk” (ARW) di un giroscopio determina direttamente il tempo di convergenza durante le applicazioni di puntamento stazionario.
Bias dell’accelerometro
Gli errori dell’accelerometro si comportano in modo diverso. Il bias nell’accelerometro induce un fenomeno noto come “oscillazioni di Schuler”, che genera errori di posizione limitati. Il periodo di queste oscillazioni dipende dal raggio terrestre e dalla gravità locale, ed è di circa 84 minuti
L’approccio di Advanced Navigation
L’implementazione di routine di inizializzazione consente al filtro di ottenere le migliori stime possibili del bias prima di entrare in navigazione inerziale libera, garantendo così prestazioni di navigazione ottimali per una data missione.
I team algoritmici e ingegneristici di Advanced Navigation perfezionano continuamente le architetture algoritmiche per garantire prestazioni ottimali, anche nelle missioni più impegnative. Grazie a iniziative continue di ottimizzazione delle prestazioni, garantiamo che i nostri filtri stimino in modo intelligente e in tempo reale la posizione globale, la velocità e l’assetto del veicolo.
Questo impegno nella ricerca e nello sviluppo continui garantisce che i nostri sistemi di navigazione inerziale offrano un controllo completo e affidabile dello stato anche negli ambienti più impegnativi, privi di segnale GNSS.