Aggiungi ai preferiti
Vedi traduzione automatica
Questa è una traduzione automatica. Per vedere il testo originale in inglese
cliccare qui
#Tendenze
{{{sourceTextContent.title}}}
Scelta della sonda a ultrasuoni per la misurazione dello spessore: monitoraggio della corrosione vs misurazione di precisione su pareti sottili
{{{sourceTextContent.subTitle}}}
Scelta della sonda di spessimetro a ultrasuoni: monitoraggio della corrosione vs misurazione di precisione su pareti sottili
{{{sourceTextContent.description}}}
Due applicazioni di misurazione dello spessore che non dovrebbero condividere la stessa sonda predefinita
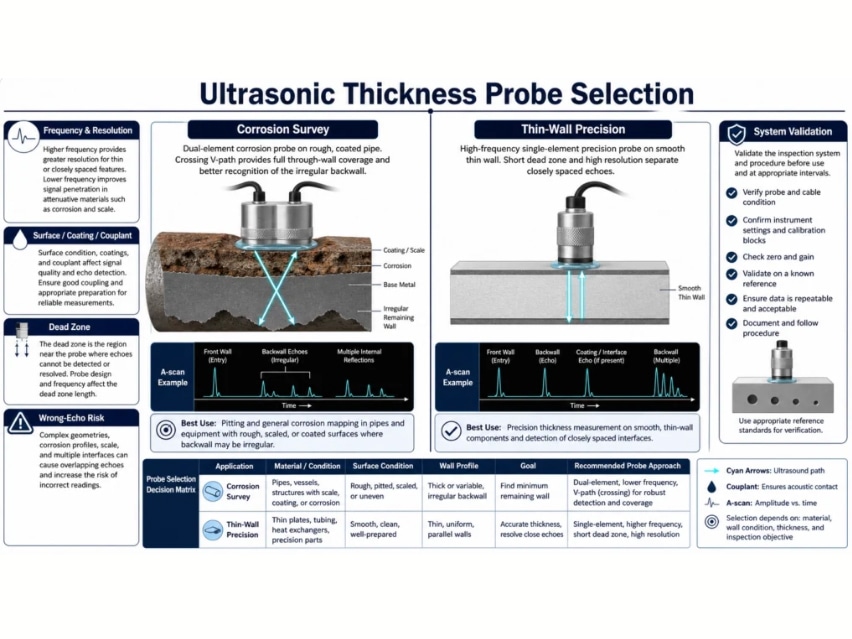
Il monitoraggio della corrosione richiede la determinazione dello spessore minimo residuo di una parete su una superficie che può essere ruvida, butterata, rivestita o curva. La misurazione di precisione delle pareti sottili richiede al sistema di separare echi molto ravvicinati e di misurare una sezione piccola, solitamente meglio definita. Entrambe utilizzano il tempo di volo degli ultrasuoni, ma impongono requisiti diversi al trasduttore, allo strumento, alla calibrazione e al metodo di scansione.
La domanda iniziale corretta non è quindi “Qual è la frequenza migliore?”, bensì “Quale eco deve essere misurato in base alle condizioni della superficie e del materiale?”. Una sonda a contatto a doppio elemento è comunemente utilizzata per le ispezioni di corrosione perché i suoi elementi di trasmissione e ricezione formano un percorso sonoro incrociato al di sotto della superficie di ingresso. Le misurazioni di precisione utilizzano spesso una linea di ritardo a singolo elemento o altre configurazioni ad alta risoluzione selezionate in base al materiale e all’intervallo di spessore. Nessuna delle due categorie garantisce uno spessore minimo senza testare l’intero sistema composto da sonda e misuratore.
Come la misurazione dello spessore a eco d’impulso si traduce in un valore numerico
Lo spessimetro misura un intervallo di tempo associato agli echi e lo converte utilizzando la velocità acustica assegnata al materiale. Nella semplificazione più elementare, lo spessore è pari alla velocità del suono moltiplicata per il tempo di andata e ritorno e divisa per due. I sistemi reali devono inoltre gestire il ritardo della sonda, l’offset dello zero, la correzione del percorso a V per gli elementi doppi, gli echi dei rivestimenti, la conversione di modalità, la velocità dipendente dalla temperatura e la selezione degli echi.
Un valore digitale apparentemente stabile può comunque essere errato se lo strumento si aggancia all’eco sbagliato. Le buone pratiche prevedono la visualizzazione o la verifica della forma d’onda nei casi ad alto rischio, la calibrazione su materiale rappresentativo e il controllo del risultato confrontandolo con spessori noti in prossimità di entrambe le estremità dell’intervallo previsto.