Aggiungi ai preferiti
Vedi traduzione automatica
Questa è una traduzione automatica. Per vedere il testo originale in inglese
cliccare qui
#Tendenze
{{{sourceTextContent.title}}}
Quando il robot inizia a muoversi: l’Edge AI per la visione artificiale e il controllo del movimento
{{{sourceTextContent.subTitle}}}
Realizzazione di sistemi di robotica mobile affidabili con sistemi di visione, controllo del movimento e posizionamento resistenti, implementati in ambiente edge.
{{{sourceTextContent.description}}}
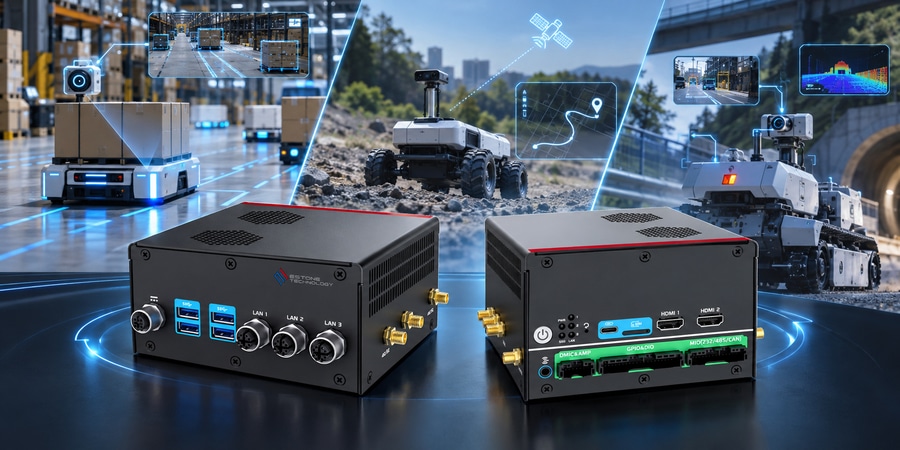
Man mano che i robot escono dagli stabilimenti produttivi e iniziano a muoversi all’interno di magazzini, su strade e in ambienti esterni, cambiano anche le esigenze relative all’intelligenza artificiale (AI) edge. Un sistema mobile deve interpretare i dati delle telecamere in tempo reale, rimanendo connesso ai bus di comunicazione del veicolo, agli attuatori e ai sensori di posizionamento, pur in presenza di vibrazioni, alimentazione variabile e temperature mutevoli. Questo articolo esamina i requisiti pratici alla base di una visione robotica e di un controllo del movimento affidabili, dalle connessioni sicure delle telecamere e dall’input sincronizzato di più telecamere alla comunicazione diretta CAN e seriale, all’isolamento elettrico e alla navigazione a stima assistita da RTK. Inoltre, mette a confronto il modo in cui le piattaforme NPC di Estone supportano diversi scenari di robotica mobile, tra cui sistemi multicamera ad alte prestazioni, progetti compatti di telecamere di rete e robot di ispezione wireless leggeri. Il risultato è una guida pratica alla scelta di una piattaforma di intelligenza artificiale edge che aiuti un robot a vedere, decidere, muoversi e mantenere la propria posizione nel mondo reale.

 Sito web:
Estone Technology