Vedi traduzione automatica
Questa è una traduzione automatica. Per vedere il testo originale in inglese cliccare qui
#Tendenze
{{{sourceTextContent.title}}}
Confronto tra sistemi di movimento lineare multiasse
{{{sourceTextContent.subTitle}}}
Tavoli motorizzati XY, tavole di posizionamento XYZ e sistemi a portale
{{{sourceTextContent.description}}}
Esistono molti modi per realizzare sistemi lineari per il movimento nelle direzioni X, Y e/o Z — note anche come coordinate cartesiane. La terminologia tecnica utilizzata per questi sistemi dipende dalla configurazione degli assi, dalla posizione del carico e (in una certa misura) dal tipo di applicazione per cui il sistema è stato progettato. In molte applicazioni industriali prevalgono i robot cartesiani e quelli a portale… ma nelle applicazioni di precisione, le tavole XY rappresentano spesso la scelta migliore grazie alla loro struttura compatta e rigida e alle elevatissime precisioni di traslazione e posizionamento.
I sistemi cartesiani sono costituiti da due o tre assi: X-Y, X-Z o X-Y-Z. Spesso incorporano un effettore terminale con una componente rotazionale per orientare il carico o il pezzo in lavorazione, ma garantiscono sempre un movimento lineare in almeno due delle tre coordinate cartesiane.
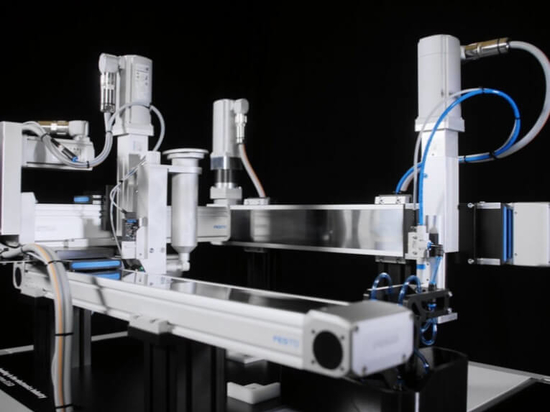
I sistemi cartesiani possono includere due assi (X e Y) o tre assi (X, Y e Z). Quando si utilizza un sistema cartesiano, il carico è solitamente a sbalzo dall’asse più esterno (Y o Z). Ad esempio, in un portale X-Y il carico è montato sull’asse Y all’estremità dell’asse o a una certa distanza da esso… creando un braccio di leva sull’asse Y. Ciò può limitare la capacità di carico, in particolare quando l’asse più esterno ha una corsa molto lunga, generando un momento di grande entità sugli assi inferiori di supporto. Questi sistemi sono impiegati in un’ampia gamma di applicazioni con corse massime su ciascun asse tipicamente pari o inferiori a un metro. Tra le applicazioni più comuni figurano il pick-and-place, l’erogazione e l’assemblaggio.
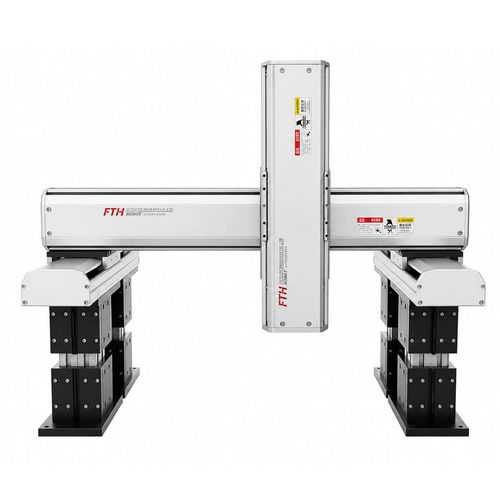
Per risolvere il problema degli assi esterni che causano un carico di momento sugli assi interni, i sistemi a portale utilizzano due assi X e, in alcuni casi, due assi Y e due assi Z. I sistemi a portale hanno quasi sempre tre assi: X, Y e Z. Il carico su un sistema a portale si trova all’interno dell’ingombro del portale stesso, che è montato sopra l’area di lavoro. Tuttavia, per i pezzi che non possono essere movimentati dall’alto, i sistemi a portale possono essere configurati per operare dal basso.
I sistemi a portale vengono utilizzati in applicazioni con corse lunghe (superiori a un metro) e possono trasportare carichi utili molto pesanti che non sono adatti a una struttura a sbalzo. Uno degli impieghi più comuni dei sistemi a portale è il trasporto aereo, come lo spostamento di grandi componenti automobilistici da una stazione all’altra in un’operazione di assemblaggio.
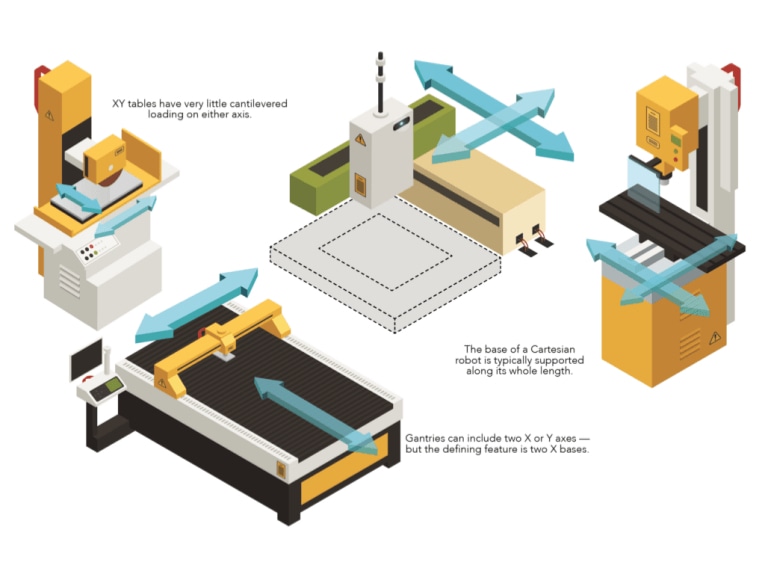
Le tavole XY sono simili ai sistemi cartesiani XY in quanto dispongono di due assi (X e Y, come suggerisce il nome) montati uno sopra l’altro e presentano tipicamente corse pari o inferiori a un metro. Ma la differenza fondamentale tra i sistemi cartesiani XY e le tavole XY risiede nel modo in cui viene posizionato il carico. Anziché essere a sbalzo, come in un sistema cartesiano, il carico su una tavola XY è quasi sempre centrato sull’asse Y, senza che il carico generi un momento significativo sull’asse Y.
È proprio qui che il principio di funzionamento del sistema aiuta a distinguere tra i vari tipi di sistemi multiasse. Le tavole XY operano generalmente solo all’interno del proprio ingombro, il che significa che il carico non si estende oltre l’asse Y. Ciò le rende particolarmente adatte ad applicazioni in cui un carico deve essere posizionato sul piano orizzontale (X-Y). Un esempio tipico è un wafer semiconduttore posizionato per l’ispezione, oppure un pezzo posizionato in vista di un’operazione di lavorazione. I modelli denominati “a telaio aperto” o “ad apertura aperta” presentano un’apertura libera al centro della tavola. Ciò ne consente l’impiego in applicazioni in cui la luce o gli oggetti devono passare attraverso di essa, come le ispezioni retroilluminate e i processi di inserimento.
Poiché le tavole XY sono utilizzate principalmente per applicazioni di altissima precisione, la guida preferita è rappresentata dalle guide a rulli incrociati, che garantiscono una corsa estremamente fluida e planare. I meccanismi di azionamento sono in genere a vite a sfere o a motore lineare, sebbene siano comuni anche viti di comando a passo molto fine.
L’asse di base (X) di un robot cartesiano è generalmente supportato per tutta la sua lunghezza, mentre l’asse Y o Z è a sbalzo. Una configurazione a portale può includere due assi Y e/o due assi Z, per una maggiore capacità di carico e rigidità, ma la caratteristica distintiva di un robot a portale è la presenza di due assi di base (X). A differenza dei sistemi cartesiani, che presentano carichi a sbalzo significativi, le tavole XY hanno un carico a sbalzo molto ridotto su entrambi gli assi.
Il caso particolare delle tavole di posizionamento
Le tavole di posizionamento e le tavole rotanti stanno guidando la transizione verso progetti integrati nelle applicazioni di movimento. Basti pensare a come le applicazioni relative alla fibra ottica, ai test e alle misurazioni e ai semiconduttori, come le configurazioni di assemblaggio, utilizzino tutte tavole e tavolini di precisione per aumentare la produttività e la qualità. Più specificamente, la produzione di schermi piatti ha stimolato lo sviluppo di tavole di movimento di dimensioni sempre maggiori, con azionamento a motore lineare e supporto del carico tramite cuscinetti ad aria. In altri ambiti, le piattaforme azionate a cinghia soddisfano l’esigenza di corse lunghe, evitando però le difficoltà legate al supporto delle viti a ricircolo di sfere e il costo dei motori lineari.
Un altro settore in crescita che utilizza piattaforme di posizionamento è la produzione additiva. In questo ambito, i materiali e le tecniche di stratificazione in costante miglioramento richiedono nuove piattaforme a tutti i livelli di prestazione. Molte macchine di base per maker utilizzano piattaforme con assi azionati da cinghie sincrone. Le applicazioni più esigenti (come la ricerca e la prototipazione, il settore medico e la produzione in piccoli lotti) utilizzano comunemente tavole di posizionamento con viti a ricircolo di sfere azionate da motore per coordinare il movimento. Allo stesso modo, le applicazioni mediche e di ricerca sulle scienze della vita fanno uso di tavole ultraprecise che offrono profili di movimento dalle prestazioni impossibili da ottenere un decennio fa. In questo ambito, i piezomotori, i supporti lineari in miniatura e gli attuatori in tandem per movimenti grossolani e di precisione sono opzioni sempre più comuni.
Le piattaforme di posizionamento prefabbricate dominano il settore dell’imballaggio, poiché questo settore spesso costringe gli integratori a rispettare tempistiche di progettazione che impediscono la progettazione e la configurazione interna di funzioni multiasse. Allo stesso modo, il settore delle macchine utensili sta ricorrendo sempre più spesso a tavole di posizionamento realizzate su misura, ad esempio nelle macchine per il taglio laser e simili. Queste, insieme alle tavole per applicazioni CNC, sono sempre più personalizzate in base a specifiche attività di movimento. Ciò consente loro di soddisfare i parametri dinamici a costi inferiori e senza la seccatura di dover riformattare o adattare configurazioni di serie. A rendere possibile questo nuovo approccio è la proliferazione di strumenti software che consentono agli OEM e agli utenti finali di manipolare le iterazioni iniziali di progettazione all’interno di ambienti virtuali dotati di modelli accurati dei componenti reali delle piattaforme.
L’assemblaggio è un caso a sé stante. In questo ambito, le piattaforme cartesiane semi-personalizzate eccellono nelle operazioni di pick-and-place e nell’ispezione tramite visione artificiale. Più tipici in queste configurazioni sono i tradizionali motori rotativi abbinati a dispositivi di conversione da rotativo a lineare (ad esempio viti a ricircolo di sfere) e controllori che compensano la dinamica del sistema per ottenere una precisione dell’ordine di pochi micrometri o anche migliore.
Le applicazioni nel settore automobilistico variano notevolmente. Ad esempio, le grandi dimensioni delle operazioni di lavorazione della lamiera e di assemblaggio della carrozzeria presentano sfide uniche che, in alcuni casi, possono essere soddisfatte solo da tavole a sospensione (o da quelle dotate di sistemi a pignone e cremagliera). All’estremo opposto dello spettro, i tavolini che supportano strumentazioni di ispezione per rilevare caratteristiche dei componenti su scala nanometrica assumono spesso la forma di gruppi di assi ad azionamento diretto guidati da un controller di precisione in grado persino di correggere le fluttuazioni ambientali.