Vedi traduzione automatica
Questa è una traduzione automatica. Per vedere il testo originale in inglese cliccare qui
#Tendenze
{{{sourceTextContent.title}}}
Ottimizzazione della precisione per applicazioni specifiche
{{{sourceTextContent.subTitle}}}
Errori nei sistemi di movimento lineare
{{{sourceTextContent.description}}}
Quando si valuta la precisione di un sistema di movimento lineare, l’attenzione si concentra spesso sulla precisione di posizionamento e sulla ripetibilità del meccanismo di azionamento. Tuttavia, sono molti i fattori che contribuiscono alla precisione (o all’imprecisione) di un sistema lineare, tra cui gli errori lineari, gli errori angolari e gli errori di Abbé. Di questi tre tipi, gli errori di Abbé sono probabilmente i più difficili da misurare, quantificare e prevenire, ma possono rappresentare la causa più significativa di risultati indesiderati nelle applicazioni di lavorazione, misurazione e posizionamento ad alta precisione.
Gli errori di Abbé hanno origine come errori angolari: sono causati dalla combinazione degli errori angolari presenti nel sistema di movimento e dallo scostamento tra il punto di interesse — per l’utensile o il trasporto del carico — e l’origine dell’errore, come la vite dell’asse lineare o la guida. Gli errori angolari — comunemente chiamati rollio, beccheggio e imbardata — sono movimenti indesiderati dovuti alla rotazione di un sistema lineare attorno ai suoi tre assi.
Se un sistema si muove orizzontalmente lungo l’asse X, come illustrato di seguito, il beccheggio è definito come rotazione attorno all’asse Y, l’imbardata è la rotazione attorno all’asse Z e il rollio è la rotazione attorno all’asse X.
Gli errori di rollio, beccheggio e imbardata derivano in genere da imprecisioni nel sistema di guida, ma anche le superfici e i metodi di montaggio possono essere fonti di errori angolari. Ad esempio, superfici di montaggio non lavorate con precisione, componenti non fissati a sufficienza o persino coefficienti di dilatazione termica diversi tra il sistema e la sua superficie di montaggio possono tutti contribuire a errori angolari superiori a quelli intrinseci alle guide lineari stesse.
Si noti che i cuscinetti lineari a rulli incrociati sono particolarmente sensibili agli errori di montaggio. La loro rigidità e precisione li rendono meno tolleranti rispetto ad altre opzioni nei confronti delle imprecisioni di montaggio. Ecco perché molti produttori di cuscinetti lineari raccomandano di montare le varianti a rulli incrociati solo su superfici levigate che non presentino una deflessione superiore a pochi micrometri.
Gli errori di Abbé sono particolarmente problematici perché amplificano quelli che, nella maggior parte dei casi, sono errori angolari molto piccoli, la cui entità aumenta all’aumentare della distanza dal componente che causa l’errore (chiamato offset di Abbé).
Per i carichi a sbalzo, maggiore è la distanza del carico dalla causa dell’errore angolare, maggiore sarà l’errore di Abbé. La causa dell’errore angolare è in genere la guida o un punto sulla superficie di montaggio. Inoltre, gli errori di Abbé nelle configurazioni multiasse sono ancora più complessi poiché sono aggravati dalla presenza di errori angolari su ciascun asse.
I metodi migliori per ridurre al minimo gli errori di Abbé consistono nell’utilizzare guide ad alta precisione e nell’assicurarsi che le superfici di montaggio siano lavorate in modo adeguato, in modo da non introdurre ulteriori imprecisioni nel sistema. Anche ridurre l’offset di Abbé spostando il carico il più vicino possibile al centro del sistema contribuirà a minimizzare gli errori di Abbé.
Gli errori di Abbé vengono misurati con la massima precisione utilizzando un interferometro laser o un altro dispositivo ottico completamente indipendente dal sistema. Tuttavia, gli interferometri laser non sono pratici per la maggior parte delle configurazioni, pertanto in molte applicazioni in cui l’errore di Abbé rappresenta un problema si ricorre agli encoder lineari. In questo caso, le misurazioni più accurate dell’errore di Abbé si ottengono quando la testina di lettura dell’encoder è montata sul punto di interesse, come l’utensile o il carico.
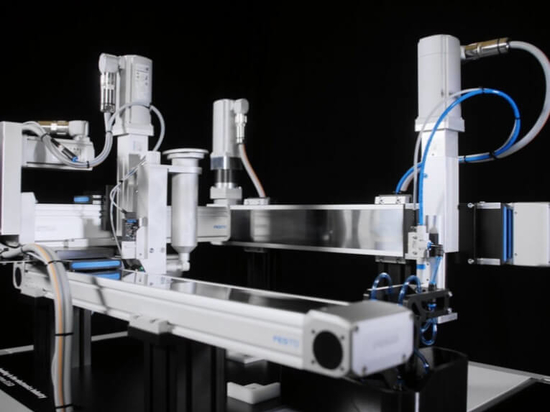
Le tavole XY sono meno soggette agli errori di Abbé rispetto ad altri tipi di sistemi multiasse, come i robot cartesiani. Ciò è dovuto principalmente al fatto che riducono al minimo la corsa a sbalzo e operano tipicamente con il carico posizionato al centro del carrello dell’asse Y.
In un mondo ideale, un sistema di movimento lineare presenterebbe un movimento perfettamente piano e rettilineo e raggiungerebbe ogni volta la posizione prevista con errore pari a zero. Tuttavia, anche le guide lineari e gli azionamenti di massima precisione (viti, cremagliere e pignoni, cinghie, motori lineari) presentano alcuni errori dovuti alle tolleranze di lavorazione, alla movimentazione, al montaggio e persino al modo in cui vengono utilizzati.
Esistono tre tipi di errori riscontrabili nei sistemi di movimento lineare — errori lineari, errori angolari ed errori planari — e ciascun tipo ha un effetto diverso sul sistema e sull’applicazione. Per evitare di acquistare componenti ad alta precisione dove non sono necessari o di ritrovarsi con un sistema che non soddisfa i requisiti dell’applicazione, è importante comprendere le differenze tra questi tre tipi di errori di movimento lineare e le loro cause.
Errori lineari nei sistemi lineari: gli errori lineari includono la precisione di posizionamento e la ripetibilità. Questi errori sono talvolta definiti “errori di posizionamento” poiché indicano la capacità del sistema di raggiungere la posizione desiderata. Nel contesto dei sistemi lineari, il termine “precisione” si riferisce in genere alla precisione di posizionamento, ovvero la deviazione tra la posizione target e quella effettivamente raggiunta dal sistema. La ripetibilità si riferisce alla capacità di un sistema di tornare alla stessa posizione dopo più tentativi. Il principale fattore che contribuisce agli errori lineari è il meccanismo di azionamento (ad esempio vite, pignone e cremagliera o motore lineare), ma anche la messa a punto del sistema può influire sulla sua capacità di raggiungere la posizione di destinazione in modo accurato e ripetibile.
Errori angolari nei sistemi lineari
Come accennato in precedenza, gli errori angolari sono errori in cui il punto di interesse ruota attorno a un asse. Questi sono tipicamente indicati come errori di rollio, beccheggio e imbardata, che denotano rispettivamente la rotazione attorno all’asse X, Y o Z. Se il punto di interesse è il centro del tavolo o della slitta, gli errori angolari potrebbero non avere un effetto significativo sull’applicazione. Tuttavia, quando il punto di interesse si trova a una certa distanza dal tavolo o dalla slitta, gli errori di Abbé, ovvero errori angolari amplificati dalla distanza, possono produrre risultati indesiderati, specialmente nelle applicazioni di lavorazione, misurazione e assemblaggio. Le cause principali degli errori angolari, e per estensione degli errori di Abbé, sono le imprecisioni nelle guide lineari e le superfici di montaggio lavorate in modo inadeguato.
Errori planari nei sistemi lineari
Gli errori planari — spesso definiti problemi di rettilineità e planarità — si verificano durante la corsa del sistema, ma anziché una rotazione attorno a un asse, gli errori planari sono deviazioni da un piano di riferimento ideale e rettilineo. La rettilineità definisce l’entità del movimento lungo l’asse Y mentre il sistema si sposta lungo l’asse X. Analogamente, la planarità definisce l’estensione del movimento lungo l’asse Z mentre il sistema si sposta lungo l’asse X.
Si noti che il punto di riferimento è l’asse di spostamento (tipicamente l’asse X), pertanto esistono solo due tipi di errori planari, relativi al movimento lungo i restanti due assi.
Gli errori planari sono dannosi per applicazioni quali l’erogazione, la lavorazione o la misurazione, dove il comportamento del sistema durante il movimento è fondamentale. Nei sistemi multiasse, gli errori planari su un asse influenzano l’asse (o gli assi) adiacente(i), specialmente quando gli assi sono sovrapposti, come nelle tavole X-Y, nelle tavole planari e in alcuni sistemi cartesiani.