Vedi traduzione automatica
Questa è una traduzione automatica. Per vedere il testo originale in inglese cliccare qui
#Tendenze
{{{sourceTextContent.title}}}
Monitoraggio dell'assetto delle imbarcazioni: miglioramento della precisione delle misurazioni dinamiche con il sensore di inclinazione HDA446T con bus CAN
{{{sourceTextContent.subTitle}}}
Misurazione affidabile dell'assetto per le attrezzature marine!
{{{sourceTextContent.description}}}
Misurazione affidabile di rollio, beccheggio e azimut per applicazioni marine
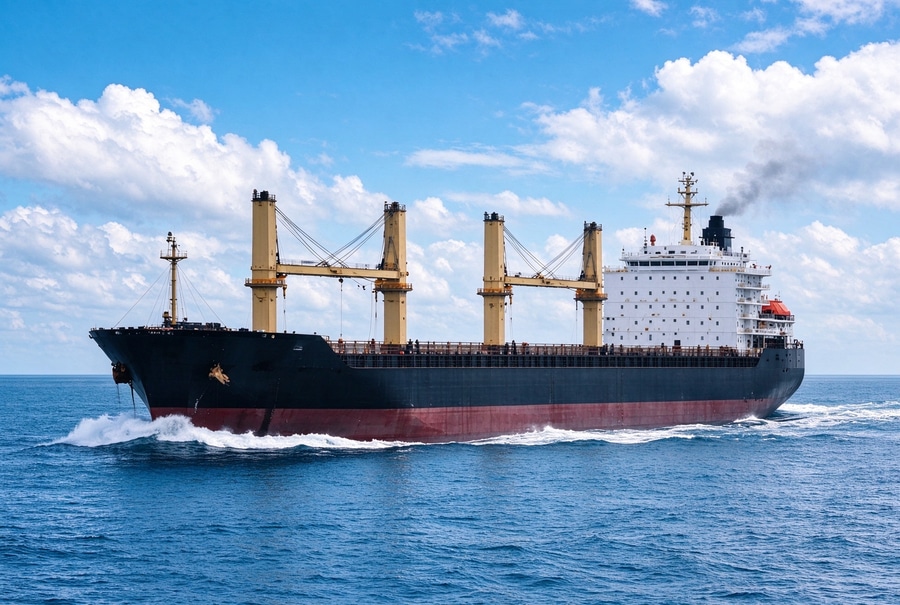
Durante il funzionamento di un’imbarcazione, il movimento continuo, le onde, le vibrazioni meccaniche e le variazioni di accelerazione possono rendere più complessa la misurazione dell’assetto. Per i produttori di apparecchiature marine e gli integratori di sistemi, ottenere dati affidabili in tempo reale sull’assetto dell’imbarcazione è essenziale per monitorare l’orientamento delle apparecchiature e supportare i sistemi di controllo marini.
Un approccio convenzionale di misurazione statica dell’inclinazione potrebbe non affrontare adeguatamente le sfide di misurazione associate a piattaforme in movimento e soggette a vibrazioni. In queste applicazioni, gli ingegneri necessitano di un sensore in grado di misurare l’assetto sia in condizioni dinamiche che statiche, compensando al contempo le interferenze legate al movimento.
Il sensore di inclinazione dinamico digitale MEMS HDA446T con uscita CAN Bus è progettato per questi ambienti di misura particolarmente esigenti. Grazie all’integrazione di sensori di accelerazione, giroscopi e un algoritmo con filtro di Kalman, l’HDA446T fornisce misurazioni in tempo reale di rollio, beccheggio e azimut per vettori in movimento, comprese le apparecchiature marine e le applicazioni a bordo delle navi.
1. Affrontare le sfide della misurazione dell’assetto in ambienti marini
Le imbarcazioni e le apparecchiature di bordo sono spesso esposte a condizioni di movimento mutevoli. Rollio, beccheggio, vibrazioni e accelerazione possono introdurre interferenze nella misurazione dell’assetto.
Queste condizioni creano diverse sfide pratiche per gli ingegneri:
Movimento continuo dell’imbarcazione: il sensore deve misurare l’assetto mentre il mezzo è in movimento, anziché solo in condizioni di stazionarietà.
Interferenze dovute all’accelerazione: i cambiamenti nel movimento e l’accelerazione centrifuga possono influenzare i risultati delle misurazioni.
Ambienti soggetti a vibrazioni: le apparecchiature di bordo possono funzionare in presenza di vibrazioni continue e disturbi esterni.
Integrazione di sistema: i produttori di apparecchiature marine necessitano di interfacce di comunicazione compatibili per collegare i dispositivi di misura ai sistemi di controllo e monitoraggio.
L’HDA446T affronta queste sfide di misura grazie alla sua architettura integrata di misura dinamica e statica.
2. Misurazione dinamica dell’assetto con tecnologia di fusione dei sensori
L’HDA446T integra unità di accelerazione e giroscopiche ad alta precisione e utilizza un algoritmo con filtro di Kalman per elaborare i dati di movimento.
Questa configurazione consente la misurazione in tempo reale di tre parametri di assetto:
Angolo di rollio: misura la rotazione attorno all’asse longitudinale.
Angolo di beccheggio: misura l’inclinazione in avanti e all’indietro del veicolo.
Angolo azimutale: fornisce informazioni sull’orientamento relative alla prua.
Il sensore incorpora inoltre una compensazione per la non linearità, l’accoppiamento ortogonale, la deriva termica e l’accelerazione centrifuga.
Compensando l’accelerazione centrifuga e altre interferenze legate al movimento, l’HDA446T contribuisce a ridurre gli errori di misurazione associati a condizioni operative dinamiche.
La sua capacità di misurazione a doppia modalità supporta sia applicazioni dinamiche che statiche, rendendolo adatto ad apparecchiature marine soggette a movimenti e vibrazioni variabili.
3. Comunicazione CAN Bus per l’integrazione nelle apparecchiature marine
La compatibilità di comunicazione è un fattore importante da considerare nella scelta di un sensore di assetto per applicazioni marine.
L’HDA446T supporta le modalità di uscita opzionali CAN2.0A e CAN2.0B, fornendo opzioni di comunicazione per l’integrazione in apparecchiature marine e sistemi di controllo compatibili.
Per i produttori di apparecchiature marine e gli integratori di sistemi, la comunicazione tramite bus CAN offre un’opzione di interfaccia per incorporare i dati di misurazione dell’assetto nell’architettura di sistema esistente.
Il principio di misurazione senza contatto semplifica inoltre i requisiti di installazione. Il sensore non richiede l’installazione di due superfici con variazioni relative per misurare l’inclinazione.
4. Progettato per condizioni operative marine impegnative
Le apparecchiature marine possono essere soggette ad ampie variazioni di temperatura, vibrazioni, urti e altre sfide ambientali.
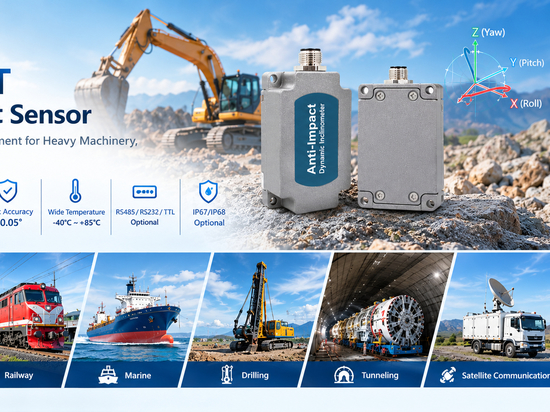
L’HDA446T è progettato per funzionare in condizioni industriali impegnative, con le seguenti specifiche:
Intervallo di misura del rollio: ±180°
Intervallo di misura del beccheggio: ±90°
Intervallo di misura dell’azimut: ±180°
Precisione dinamica di rollio e beccheggio: ±0,1°
Precisione statica di rollio e beccheggio: ±0,05°
Tensione di funzionamento: 9–36 V CC
Temperatura di funzionamento: da -40 °C a +85 °C
Comunicazione: CAN2.0A / CAN2.0B opzionale
Grado di protezione: IP67 / IP68 opzionale
L’ampio intervallo di temperatura di funzionamento, la protezione IP67/IP68 opzionale e la resistenza alle interferenze elettromagnetiche esterne lo rendono adatto all’integrazione in apparecchiature industriali e marine particolarmente esigenti.
5. Applicazioni marine dell’HDA446T
L’HDA446T può essere preso in considerazione per varie applicazioni di misurazione su apparecchiature marine e offshore, tra cui:
Monitoraggio dell’assetto e dell’inclinazione delle navi
Misurazione dell’orientamento delle apparecchiature marine
Monitoraggio dell’inclinazione delle apparecchiature di bordo
Misurazione dell’assetto dei macchinari marini
Rilevamento dell’assetto dei veicoli di comunicazione satellitare
Integrazione di sistemi marini che richiedono la misurazione dinamica del rollio e del beccheggio
Per le applicazioni che comportano il movimento dell’imbarcazione e le vibrazioni delle apparecchiature di bordo, il sensore fornisce dati di assetto in tempo reale a supporto dei requisiti di monitoraggio e misurazione delle apparecchiature.
6. Come selezionare un sensore di inclinazione dinamico per applicazioni marine
Nel valutare un sensore di inclinazione dinamico per apparecchiature marine, gli ingegneri dovrebbero considerare diversi fattori importanti:
Campo di misura: verificare che i campi di rollio, beccheggio e azimut soddisfino i requisiti dell’applicazione.
Precisione dinamica: verificare la precisione di misura dinamica specificata, in particolare quando l’apparecchiatura opera in condizioni di movimento o vibrazione.
Compensazione del movimento: valutare se il sensore incorpora la compensazione dell’accelerazione centrifuga, della deriva termica e di altre interferenze di misura.
Interfaccia di comunicazione: verificare la compatibilità con l’architettura di comunicazione dell’apparecchiatura, inclusi CAN2.0A o CAN2.0B ove richiesto.
Requisiti ambientali: verificare la temperatura di esercizio e il grado di protezione IP richiesto prima di selezionare la configurazione appropriata.
L’HDA446T combina la tecnologia MEMS di accelerometria e giroscopia, il filtro di Kalman, le modalità di misurazione dinamica e statica e la comunicazione opzionale tramite bus CAN in un’unica soluzione di misurazione dell’assetto.
Conclusione: una soluzione dinamica per la misurazione dell’inclinazione nelle apparecchiature marine
La misurazione accurata dell’assetto in condizioni di movimento e vibrazione rimane un fattore importante da considerare nello sviluppo delle apparecchiature marine e nell’integrazione dei sistemi.
Con un campo di rollio di ±180°, un campo di beccheggio di ±90°, una precisione dinamica di rollio e beccheggio di ±0,1° e la comunicazione opzionale CAN2.0A/CAN2.0B, l’HDA446T offre una soluzione di misurazione per applicazioni marine che richiedono il monitoraggio in tempo reale dell’assetto.
Per i produttori di apparecchiature marine, gli integratori di sistemi navali e gli ingegneri dell’automazione industriale, l’HDA446T rappresenta una scelta pratica per integrare la misurazione dinamica dell’assetto nelle apparecchiature marine.
Siete alla ricerca di un sensore di inclinazione dinamico con bus CAN per le vostre apparecchiature marine? Contattateci per discutere le vostre esigenze di misurazione di rollio, beccheggio e azimut, l’interfaccia di comunicazione e le condizioni di installazione.