Vedi traduzione automatica
Questa è una traduzione automatica. Per vedere il testo originale in inglese cliccare qui
#Tendenze
{{{sourceTextContent.title}}}
Soluzione di serraggio automatico con micro-viti per mani agili
{{{sourceTextContent.subTitle}}}
serraggio con micro-viti, mano agile, robot umanoide, alimentatore rotativo a vite, modulo di serraggio servoazionato, utensili di serraggio intelligenti, prevenzione degli errori, tracciabilità dei dati
{{{sourceTextContent.description}}}
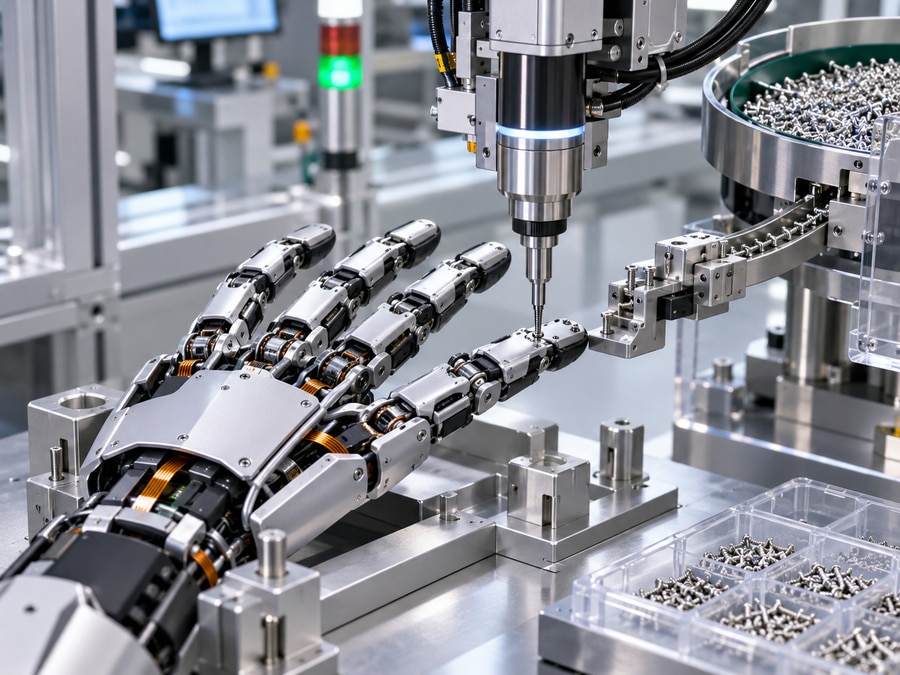
Con la rapida espansione del settore dei robot umanoidi, la “mano destrezza” — l’“organo effettore terminale” del robot — sta attirando sempre più attenzione, e il numero di viti all’interno di una singola mano è di gran lunga superiore a quanto la maggior parte delle persone immagini. Secondo l’analisi strutturale delle mani manipolatrici condotta da Danikor, un’unità tipica contiene da 100 a 200 viti, per lo più viti miniaturizzate da M0,6 a M1,2, distribuite tra gruppi motore, meccanismi di trasmissione, riduttori, sensori e strutture di articolazione delle dita — comprese micro-viti sottili come le M1,2×25. Rispetto ai normali prodotti industriali, le viti delle mani destre presentano caratteristiche distintive: dimensioni miniaturizzate, elevata resistenza, resistenza alla corrosione, testa a profilo ribassato, facilità di serraggio e protezione contro l’allentamento. Per quanto possano sembrare semplici, nel loro insieme questi requisiti implicano che i sistemi convenzionali di alimentazione e serraggio delle viti debbano essere quasi interamente riprogettati.
1. Perché le mani abili rappresentano una sfida per il serraggio
La combinazione di requisiti quali dimensioni miniaturizzate, elevata resistenza, resistenza alla corrosione, testa ribassata, facilità di serraggio e protezione antiallentamento sembra semplice sulla carta, ma impone un ripensamento dell’intero approccio all’alimentazione e al serraggio. Queste viti non sono elementi di fissaggio generici: sono distribuite nei moduli della mano più densi in termini di spazio e valore, dove un singolo difetto può compromettere l’intero assemblaggio.
2. Tre problemi complessi nel serraggio delle microviti
2.1 Spazio limitato
Una mano "dexterous" imita la mano umana; l’interno delle articolazioni delle dita e delle cavità articolari presenta forti limitazioni di spazio. Le cavità articolari chiuse sono ancora oggi gestite prevalentemente tramite intervento manuale. Anche negli spazi aperti, la linea di vista è facilmente ostruita da parti strutturali, pertanto le apparecchiature automatizzate hanno scarsa accessibilità e richiedono una precisione di posizionamento molto elevata.
2.2 Bassa coppia
A livelli compresi tra M0,6 e M1,2, la coppia di serraggio è bassa: un leggero superamento del valore può danneggiare la filettatura o addirittura rompere il componente. All’interno della mano, i componenti di alto valore sono disposti in modo molto fitto, con strutture a pareti sottili, irregolari e curve ovunque e una tolleranza ai guasti molto bassa: una sola vite serrata in modo errato può costringere a rilavorare un’intera dita.
2.3 Requisiti di precisione dei tempi di ciclo
Agli attuali livelli di processo, le viti a spazio aperto superiori a M0,8 richiedono circa 3–5 s/pz, mentre gli scenari ultra-micro M0,6–M0,8 richiedono circa 5–8 s/pz. L’assemblaggio manuale non può garantire l’uniformità e l’efficienza dei cambi di produzione diventa un collo di bottiglia quando su una stessa linea vengono lavorate specifiche diverse. Peggio ancora, gli errori di prelievo, il serraggio errato e il mancato serraggio delle viti di piccole dimensioni sono difficili da controllare: la prevenzione degli errori dipende quasi interamente dalle persone.
Inoltre, i componenti estetici come il guscio del palmo richiedono un’elevata qualità della superficie delle viti, mentre i punti di montaggio del motore e del riduttore sono sensibili alla posizione di montaggio e alla coppia. Far sì che una mano abile riesca davvero a garantire che «ogni vite sia al posto giusto, serrata con la coppia corretta» è molto più difficile manualmente di quanto suggeriscano i numeri.
3. Automazione delle micro-viti: l’alimentazione e il serraggio sono due ostacoli
Per viti così minuscole, l’esperienza del settore suggerisce di risolvere separatamente i problemi dell’“alimentazione” e del “serraggio”.
3.1 Fase di alimentazione: nessun inceppamento, posizionamento accurato, prevenzione degli errori
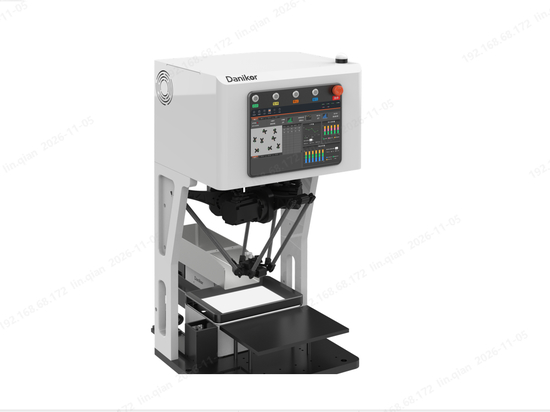
L’alimentatore rotativo a disco è progettato per micro-viti di precisione da M0,6 a M2; anche le viti con un rapporto lunghezza/diametro ≤3 possono essere alimentate in modo stabile ed efficiente. La sua struttura brevettata garantisce l’assenza totale di inceppamenti, con una precisione di posizionamento ripetibile fino a ±0,02 mm, e utilizza un algoritmo di visione basato sull’intelligenza artificiale per lo scarto delle viti con posizione anomala e il rilevamento di materiale insufficiente. Per i livelli di pulizia 3C e da semiconduttori, un modulo a vuoto e componenti di pulizia consentono un'alimentazione priva di polvere; per viti con specifiche simili, il rilevamento opzionale di viti lunghe/corte impedisce la commistione e l’applicazione errata. Quando la capacità aumenta e il rifornimento è frequente, una tramoggia vibrante in linea espande la capacità e stabilizza l’alimentazione, oltre a supportare la chiusura del coperchio tramite scansione per impedire la commistione alla fonte.
3.2 Fase di serraggio: coppia accurata, strategia corretta, tracciabilità
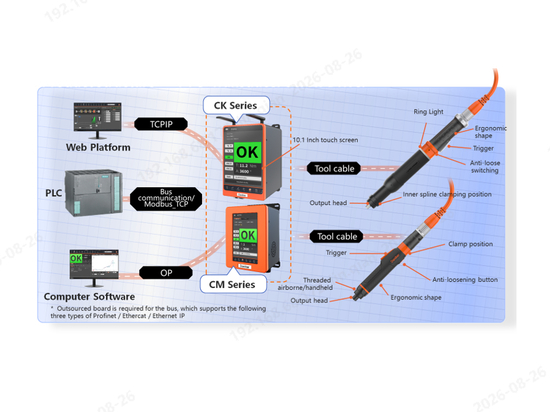
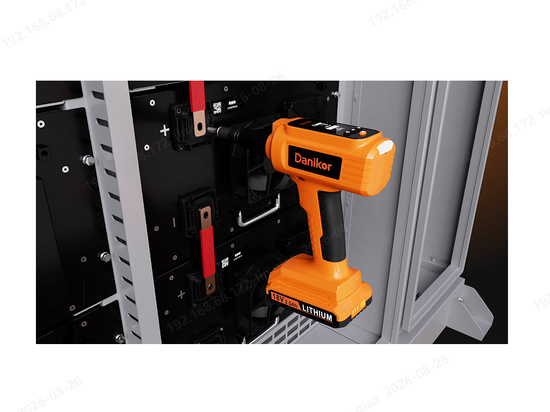
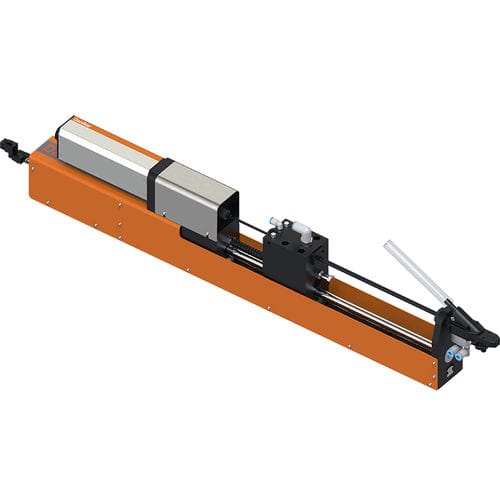
Gli utensili di serraggio intelligenti ad alta precisione di Danikor utilizzano algoritmi proprietari e un controllo della coppia ad alta precisione. In combinazione con il controllo della coppia di serraggio e il metodo coppia-angolo, identificano efficacemente il punto di sede e risolvono il problema delle viti fluttuanti. Per le aree sensibili alla pressione, il controllo a circuito chiuso della coppia e le finestre di monitoraggio evitano danni da serraggio eccessivo. Il modulo di serraggio servoazionato mantiene la forza di pressione controllabile in tempo reale, senza impatti né danni alla filettatura durante il serraggio, mentre il rilevamento della posizione consente il monitoraggio anti-errore dell’altezza fluttuante senza bisogno di un sensore di spostamento aggiuntivo.
3.3 Dati: la prova della qualità
La qualità dell’assemblaggio delle microviti non può essere verificata a occhio nudo, ma solo registrando la coppia, l’angolo e il tempo di ogni singola vite. Il controller è in grado di memorizzare centinaia di migliaia di risultati di serraggio e migliaia di curve di serraggio. In combinazione con il software del PC host per l’analisi statistica, la sovrapposizione delle curve e l’integrazione con il MES, la qualità di assemblaggio di prodotti di così alto valore come le “mani abili” diventa realmente documentabile e verificabile.
4. Conclusione
Il settore delle "mani abili" è ancora agli albori e non è ancora giunto alla produzione di massa, ma la domanda di automazione per "viti piccole, alta precisione, forte controllo degli errori e tracciabilità" è già molto chiara. Chiunque convalidi per primo il proprio processo avrà un vantaggio competitivo quando si arriverà alla produzione su larga scala.
Dall’alimentazione di precisione e dall’erogazione stabile delle viti, al serraggio ad alta precisione e alle strategie avanzate, fino a un sistema di tracciabilità dei dati a ciclo chiuso, l’assemblaggio automatizzato delle mani articolate non consiste nella semplice sostituzione di singole apparecchiature. Per scenari di assemblaggio di micro-precisione come le mani destre, Danikor aderisce alla filosofia «Il serraggio deve essere preciso, la qualità deve essere affidabile» (拧紧必准,质为可信), fornendo una soluzione integrata che spazia dall’alimentazione delle viti, al serraggio, alla tracciabilità dei dati.
Domande frequenti
D: Perché le micro-viti nelle mani manipolatrici sono difficili da serrare automaticamente?
R: Una mano manipolatrice contiene in genere 100–200 viti in miniatura, per lo più di dimensioni M0,6–M1,2, distribuite tra motori, trasmissioni, riduttori, sensori e giunti delle dita. Le cavità dei giunti presentano spazi ristretti e sono visivamente occluse, pertanto gli strumenti automatizzati hanno scarsa accessibilità e richiedono una precisione di posizionamento molto elevata. La bassa coppia (un leggero superamento danneggia le filettature), unita a parti fitte, di alto valore, a pareti sottili e curve, comporta una bassa tolleranza agli errori: una sola vite difettosa può rendere inutilizzabile un intero dito. Inoltre, è difficile garantire manualmente tempi di ciclo precisi e misure di prevenzione degli errori per evitare la commistione dei componenti.
D: In che modo Danikor automatizza l’alimentazione e il serraggio delle microviti per mani abili? R: Danikor suddivide il problema in alimentazione e serraggio. L’alimentatore di viti a disco rotante garantisce zero inceppamenti con una ripetibilità di posizionamento di ±0,02 mm, lo scarto tramite visione artificiale delle posizioni anomale e il rilevamento di materiale insufficiente, l’alimentazione opzionale a vuoto senza polvere, il rilevamento di viti lunghe/corte e una tramoggia con apertura tramite scansione per impedire la commistione. Per il serraggio, gli utensili di serraggio intelligenti ad alta precisione utilizzano algoritmi proprietari, il controllo della coppia di serraggio e il metodo coppia-angolo per individuare il punto di sede e risolvere il problema delle viti fluttuanti, mentre un modulo di serraggio servoazionato mantiene la forza di pressione controllabile in tempo reale senza impatto e rileva l’altezza di fluttuazione senza sensori aggiuntivi. La coppia, l’angolo e il tempo di ogni vite vengono registrati e collegati al MES per garantire la tracciabilità a ciclo chiuso.