Vedi traduzione automatica
Questa è una traduzione automatica. Per vedere il testo originale in inglese cliccare qui
#Tendenze
{{{sourceTextContent.title}}}
Guida completa alla comprensione e all'implementazione dei sistemi a portale
{{{sourceTextContent.subTitle}}}
Concetti teorici, componenti fondamentali e meccanismi dei sistemi a portale
{{{sourceTextContent.description}}}
Che cos’è un sistema a portale e quali sono i suoi componenti principali
Un sistema a portale è essenzialmente un robot cartesiano dotato di una struttura meccanica multiasse che sposta utensili o carichi utili con elevata precisione su un’ampia area di lavoro. I suoi componenti chiave includono guide lineari rigide e telai, cuscinetti o guide di scorrimento per un movimento fluido, motori e meccanismi di azionamento per il movimento, nonché sistemi di controllo software e hardware.
I sistemi a portale sono utili nelle attività di automazione pesante e di ingegneria di precisione, come il trasporto di parti pesanti, la stampa 3D strato per strato o persino la stampa con precisione nell’ordine dei micrometri.I veicoli a braccio, a differenza dei bracci robotici, consentono di eseguire lavori industriali molto più complessi. La loro capacità di operare in ambienti lineari, guidati e controllati da computer garantisce estrema precisione, ampia disponibilità di spazio di lavoro e una notevole capacità di carico. Per questo motivo sono richiesti in una vasta gamma di settori, dall’automotive all’elettronica.
Concetti teorici dei sistemi a portale
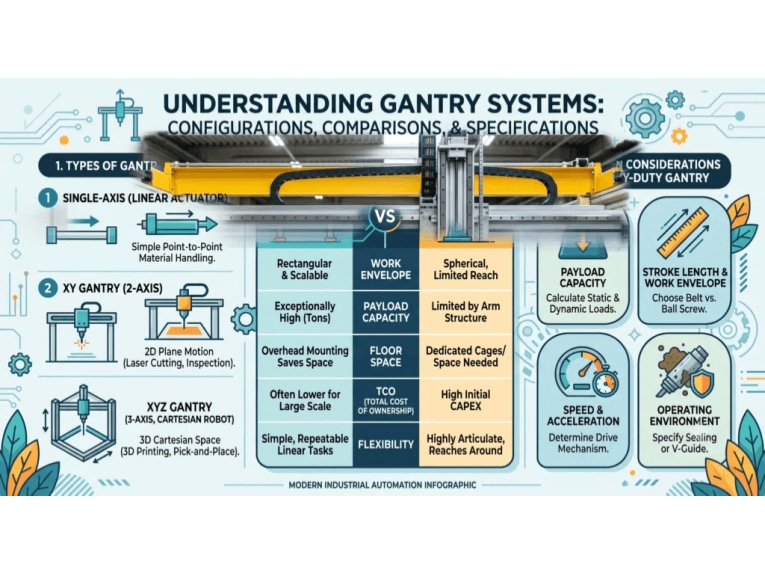
I sistemi a portale sono una forma di piattaforma robotica lineare progettata per spostare oggetti o utensili in direzioni ortogonali. Sono costituiti da un telaio sopraelevato o ponte che copre un’area di lavoro, con un carrello (o trolley) che si sposta lungo uno o più assi. Questa configurazione è essenzialmente un robot a coordinate cartesiane in grado di posizionare un carico utile in qualsiasi coordinata X-Y-Z all’interno del proprio spazio di lavoro. Grazie a questo design, i robot a portale sono talvolta chiamati semplicemente robot cartesiani o robot lineari.
1. Ruolo nell’automazione
I sistemi a portale garantiscono un posizionamento affidabile e ripetibile per attività automatizzate quali il «pick-and-place», l’assemblaggio e l’ispezione, riducendo l’affaticamento umano e migliorando l’uniformità. I loro ampi spazi di lavoro e le elevate capacità di carico consentono loro di servire intere linee di assemblaggio, superando i tradizionali bracci robotici nelle operazioni su larga scala. Sono apprezzati per la loro velocità e precisione, che li rendono ideali per un’ampia gamma di attività di automazione.
2. Ruolo nell’ingegneria di precisione
I sistemi a portale eccellono nell’ingegneria di precisione grazie al loro movimento lineare rigido, raggiungendo una precisione a livello micrometrico fondamentale per la produzione di componenti elettronici e semiconduttori. Tale precisione è vitale per attività quali la lavorazione CNC, la stampa 3D e la metrologia, dove il posizionamento preciso è fondamentale per la qualità e l’affidabilità.
3. Confronto con i robot articolati
Un altro aspetto teorico è la differenza nella cinematica rispetto ai robot articolati. I robot a portale, con i loro assi lineari, offrono una cinematica più semplice rispetto ai bracci robotici a 6 assi, che presentano movimenti complessi dei giunti rotanti. Ciò si traduce in una maggiore facilità di programmazione e controllo, specialmente per movimenti semplici o planari. Il movimento lineare vincolato dei robot a portale garantisce inoltre una ripetibilità intrinseca, riducendo gli errori dovuti alla flessione e al gioco.
Componenti principali e meccanica dei sistemi a portale
Per comprendere come i sistemi a portale raggiungano le loro prestazioni, analizziamo i loro componenti principali e la loro meccanica. Il design di un robot a portale è modulare e comprende diversi sottosistemi chiave che operano in modo coordinato:
1. Telaio lineare e guide
Le guide lineari costituiscono la spina dorsale di un robot a portale, fornendo i percorsi lungo i quali si muovono gli elementi mobili. Si tratta in genere di binari lunghi e rettilinei realizzati in acciaio temprato o alluminio, lavorati con precisione per garantire attrito e deflessione minimi.
Tra i modelli di guide più comuni figurano le guide profilate (guide a sezione rettangolare con blocchi di supporto abbinati) e le guide ad albero tondo.
Le guide lineari profilate offrono elevata precisione e capacità di carico grazie all’utilizzo di binari lavorati e cuscinetti a ricircolo di sfere,
mentre le guide ad albero tondo sono più semplici e spesso utilizzate per carichi più leggeri.
In alcuni sistemi a portale, per un asse vengono utilizzate due guide parallele al fine di aumentare la stabilità (ad esempio, doppie guide sull’asse X a sostegno di un ponte). Queste guide devono essere rigide e allineate in modo perfettamente rettilineo, poiché definiscono il percorso di movimento. Qualsiasi deviazione delle guide si tradurrebbe direttamente in errori di posizionamento.
2. Telaio e ponte del portale
Il telaio è la struttura portante che sostiene le guide e gli altri componenti. Molti sistemi a portale presentano un ponte o una trave che si estende tra due supporti laterali (come nell’analogia con la gru a portale). Questo ponte sostiene i componenti degli assi Y e Z.
In un vero sistema a portale, entrambe le estremità del ponte sono supportate e si muovono lungo le guide dell’asse X. Questo design a doppio supporto migliora la rigidità e consente carichi utili più pesanti e corse più lunghe senza cedimenti.
I telai sono solitamente realizzati in estrusi di acciaio o alluminio per fornire una base stabile e resistente alle vibrazioni. La struttura meccanica deve sopportare non solo il peso statico dei carichi, ma anche le forze dinamiche derivanti dall’accelerazione e dalla decelerazione.
3. Cuscinetti e guide lineari
Sulle rotaie sono montati blocchi portacuscinetti o guide lineari che consentono alle parti mobili del portale di scorrere agevolmente. Questi cuscinetti riducono al minimo l’attrito tra le guide fisse e il carrello mobile. Esistono alcuni tipi comuni:
Cuscinetti a ricircolo di sfere: a basso attrito, ad alta precisione e con elevata capacità di carico; ideali per movimenti fluidi e precisi nei portali di precisione.
Cuscinetti a rulli: elevata capacità di carico e rigidità; adatti ad applicazioni gravose grazie alla loro maggiore area di contatto.
Cuscinetti a strisciamento: economici, resistenti allo sporco e autolubrificanti; utilizzati in portali a bassa velocità e bassa precisione a causa del maggiore attrito.
La scelta corretta dei cuscinetti è fondamentale. I blocchi dei cuscinetti devono sostenere non solo il carico utile, ma anche le forze di accelerazione (che possono essere molte volte superiori al peso del carico utile). Inoltre, garantiscono il corretto allineamento: un allineamento scorretto può causare grippaggi o usura irregolare.
4. Attuatori: motori e meccanismi di azionamento
Il movimento su ciascun asse di un portale è azionato da un attuatore. La scelta del motore e del meccanismo di azionamento influisce direttamente sulla velocità, sulla forza e sulla precisione del sistema.
Motori passo-passo: comuni in applicazioni sensibili ai costi come stampanti 3D e macchine CNC fai-da-te. I motori passo-passo ruotano a passi discreti, consentendo il controllo di posizione a ciclo aperto. Sebbene siano semplici e precisi a basse velocità, possono perdere la sincronizzazione in presenza di carichi elevati.
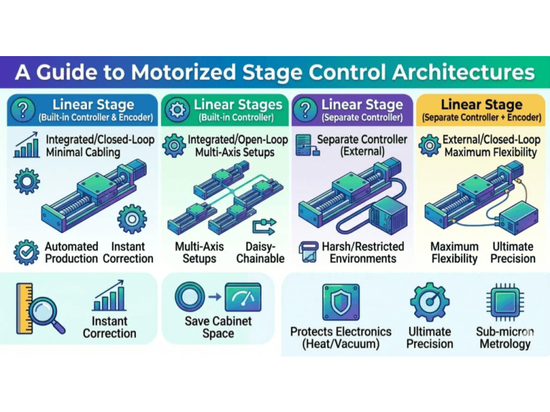
Servomotori: utilizzati per sistemi a portale ad alte prestazioni che richiedono movimenti rapidi e precisi. Abbinati a encoder e controllori ad anello chiuso, forniscono un feedback in tempo reale e la correzione degli errori. Sono ideali per i robot industriali che richiedono elevata produttività e precisione, specialmente in presenza di carichi variabili.
Motori lineari: presenti nei sistemi a portale avanzati, eliminano le trasmissioni meccaniche per un movimento lineare diretto. Garantiscono un movimento fluido, velocità elevate e una precisione eccezionale grazie all’assenza di gioco. I motori lineari sono impiegati in applicazioni di fascia alta come la produzione di semiconduttori, dove l’estrema accuratezza è fondamentale.
5. Meccanismi di azionamento
La rotazione del motore deve solitamente tradursi in una traslazione lineare. Tra i meccanismi più comuni figurano:
Trasmissioni a vite a sfere: le viti a sfere, azionate da un motore, trasformano il movimento rotatorio in un movimento lineare del carrello, offrendo l’elevata precisione e la spinta essenziali per applicazioni come le macchine utensili. Il loro gioco minimo, in particolare con dadi precaricati, consente una ripetibilità a livello di micron. Tuttavia, i vincoli di lunghezza per evitare l’affossamento e le velocità più basse sugli assi lunghi rappresentano dei limiti.
Trasmissioni a cinghia: le trasmissioni a cinghia, che utilizzano una cinghia dentata azionata da un motore, consentono corse lunghe e velocità elevate, comuni nel settore dell’imballaggio e nelle stampanti 3D di grandi dimensioni, sebbene offrano una precisione di posizionamento inferiore a causa dell’elasticità e siano ideali per carichi da leggeri a medi.
Trasmissioni a pignone e cremagliera: le trasmissioni a pignone e cremagliera, che utilizzano un pignone azionato da un motore che si innesta in una cremagliera lineare, gestiscono carichi pesanti e lunghezze illimitate; sono adatte per fresatrici CNC di grandi dimensioni e offrono una buona precisione con componenti di alta qualità, nonostante il potenziale gioco.
6. Sistemi di controllo e software
Il “cervello” di un sistema a portale è il suo sistema di controllo – in genere un controllore di movimento o un PLC (controllore logico programmabile) combinato con un software che pianifica e coordina il movimento. Il sistema di controllo legge le posizioni desiderate e invia comandi ai motori (monitorando il feedback degli encoder, se presenti) per eseguire movimenti fluidi e coordinati lungo tutti gli assi.
Gli elementi chiave del controllo a portale includono:
Controllore di movimento / PLC: questo hardware coordina i movimenti multiasse. Nelle configurazioni avanzate, un controllore di movimento dedicato o un PLC industriale con funzioni di controllo del movimento calcola le traiettorie dei motori. Assicura che, se ad esempio gli assi X e Y devono muoversi simultaneamente per tracciare una linea diagonale, lo facciano alle corrette velocità relative.
Sensori di retroazione: gli encoder sui motori (o le scale lineari sugli assi) forniscono una retroazione di posizione in tempo reale per correggere eventuali errori tra la posizione comandata e quella effettiva. Alcuni sistemi a portale utilizzano encoder lineari ad alta risoluzione per una precisione a livello di micron. Ad esempio, un sistema a portale di fascia alta per l’assemblaggio di circuiti stampati potrebbe utilizzare scale lineari in vetro per garantire la precisione di posizionamento dei componenti su un circuito stampato.
Software e programmazione: dal punto di vista del software, i sistemi a portale possono essere programmati utilizzando software di controllo del movimento specializzato o codice G. I moderni software consentono agli utenti di pianificare percorsi complessi, regolare velocità (avanzamenti) e accelerazioni e persino integrare sistemi di visione artificiale o sensori. Funzionalità come la pianificazione della traiettoria assicurano che il sistema a portale si muova lungo curve fluide anziché con movimenti a scatti asse per asse. Il software fornisce in genere un’interfaccia utente che permette agli operatori di inserire parametri, eseguire lavori e monitorare lo stato.