#Tendenze
Motore articolare per robot umanoidi: una soluzione a livello di sistema per le diverse esigenze delle articolazioni robotiche
La progettazione dei motori articolari per robot umanoidi dovrebbe concentrarsi sull’ottimizzazione a livello di sistema specifica per ciascuna articolazione, bilanciando densità di coppia, precisione, velocità, retroazionabilità, prestazioni termich
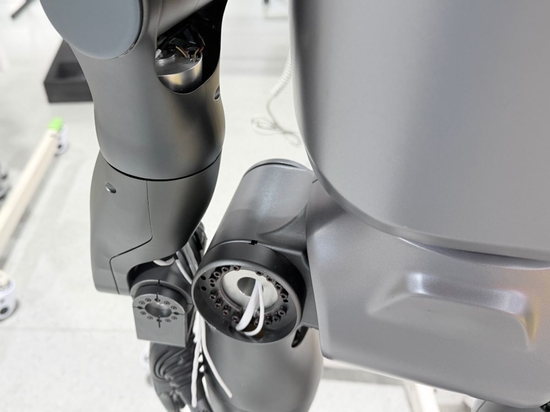
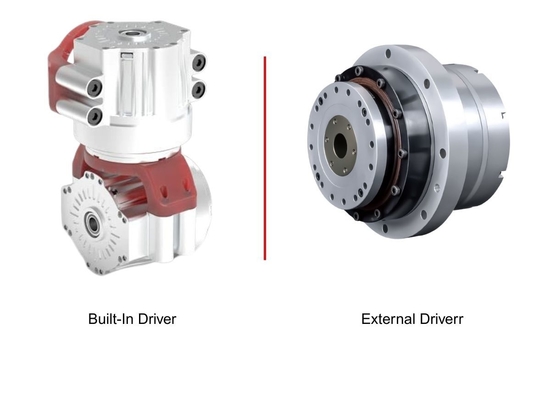
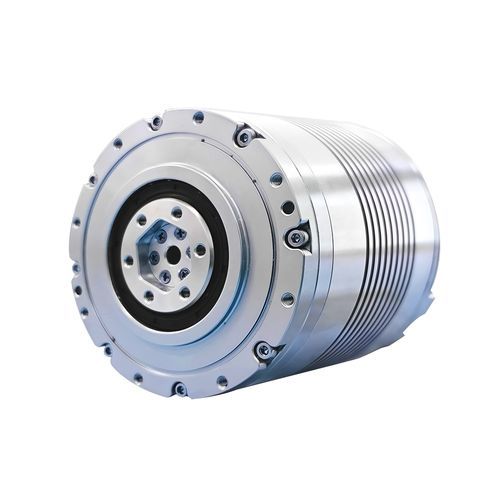
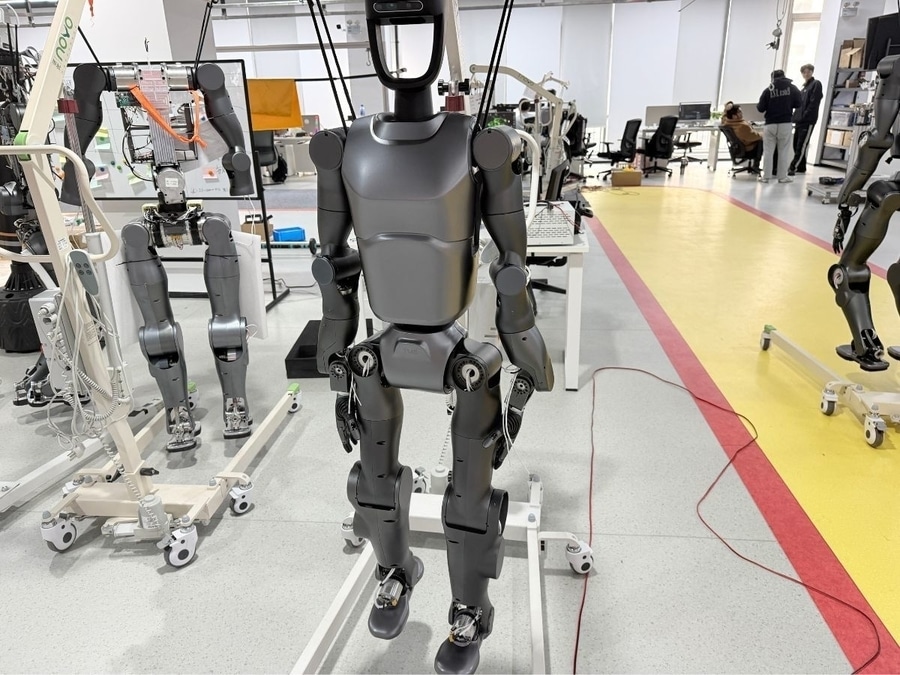
Un motore articolare per robot umanoidi ad alte prestazioni è molto più di un potente motore elettrico: è un sistema di movimento integrato che combina motore, riduttore, encoder, azionamento, freno, sensori, cuscinetti e alloggiamento. Le articolazioni dell’anca, del ginocchio, della spalla, del polso e delle dita presentano esigenze differenti; pertanto, l’attuatore dovrebbe essere progettato in funzione della specifica articolazione, invece di utilizzare un’unica architettura sovradimensionata per tutto il robot. Soluzioni come gli attuatori ad alta densità di coppia con riduttori armonici, le architetture QDD, i moduli articolari integrati, i design ad albero cavo, i rapporti di riduzione ottimizzati e un feedback coordinato con la gestione termica possono contribuire a ottenere il giusto equilibrio tra coppia, velocità, precisione, risposta dinamica, peso e affidabilità.