#Tendenze
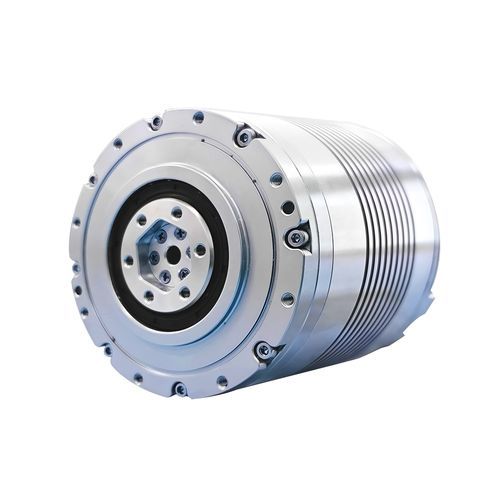
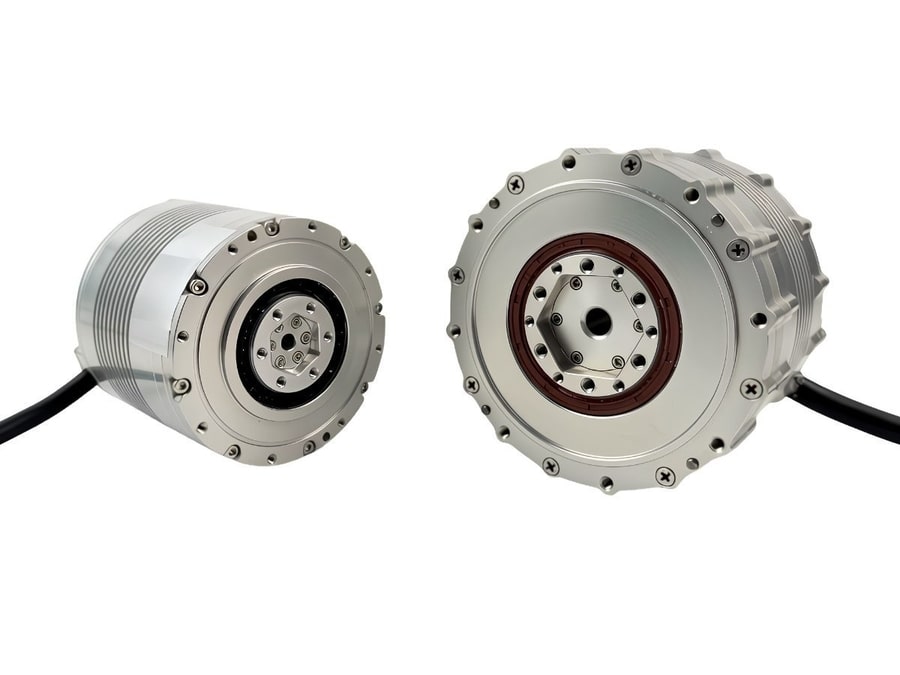
Soluzioni per le articolazioni dei robot quadrupedi con il modulo articolare planetario HONPINE JRM
In che modo il modulo articolare planetario HONPINE JRM risolve le principali sfide prestazionali dei robot quadrupedi ad alta dinamica?
I robot quadrupedi che operano in ambienti complessi richiedono elevati livelli di precisione articolare, risposta dinamica, resistenza agli urti, coppia in uscita e stabilità termica. Questo articolo analizza sei sfide ingegneristiche fondamentali nello sviluppo dei robot quadrupedi e illustra come il modulo articolare planetario HONPINE JRM contribuisca ad affrontarle grazie al ridotto gioco meccanico, alla risposta rapida dei tre anelli di controllo, all'elevata rigidità torsionale, alla notevole capacità di sovraccarico, alla regolarità della velocità in uscita e all'ampio intervallo di temperature operative. Vengono inoltre esaminate le condizioni di funzionamento continuo e i limiti di sovraccarico, per aiutare gli sviluppatori di robot a valutare le prestazioni delle articolazioni e a scegliere soluzioni articolari planetarie adatte ai robot industriali di ispezione ad alta dinamica.