#Tendenze
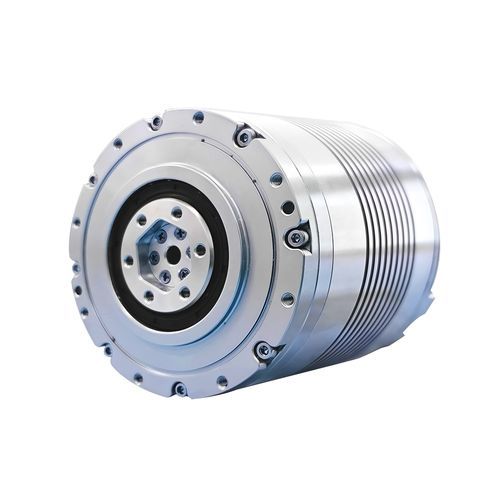
Regolazione PID del Harmonic Joint Actuator HPJM: come ridurre il jitter di posizionamento
Una guida pratica alla regolazione PID dell’HPJM per ridurre il jitter di posizionamento.
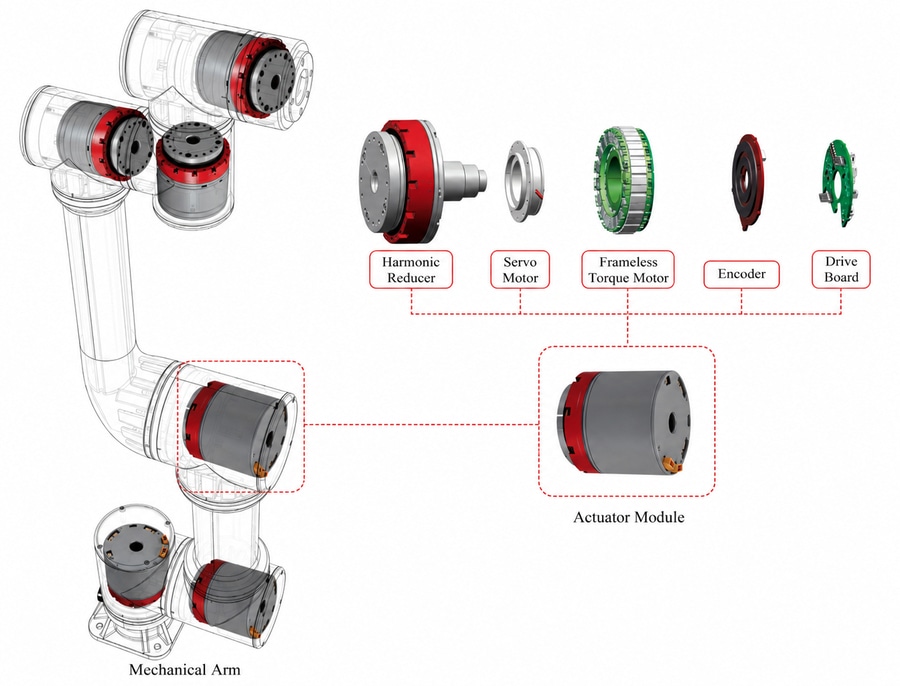
Il jitter di posizionamento in un giunto robotico può essere causato da parametri PID non correttamente regolati, condizioni di carico, caratteristiche meccaniche o prestazioni del sistema di feedback. Questo articolo spiega la struttura di controllo PID in cascata del Harmonic Joint Actuator HPJM e il ruolo dei parametri P/I del loop di velocità e dei parametri P/D del loop di posizione. Viene inoltre presentata una procedura pratica di regolazione che comprende controlli meccanici, regolazione dei parametri, test di movimento e salvataggio dei parametri. L’articolo introduce anche la regolazione PID tramite CAN, CANopen, EtherCAT e il software Magic, aiutando gli ingegneri ad adattare l’HPJM a diverse applicazioni robotiche, bilanciando precisione di posizionamento, velocità di risposta e stabilità del movimento.