Pubblicata il 14/09/2026
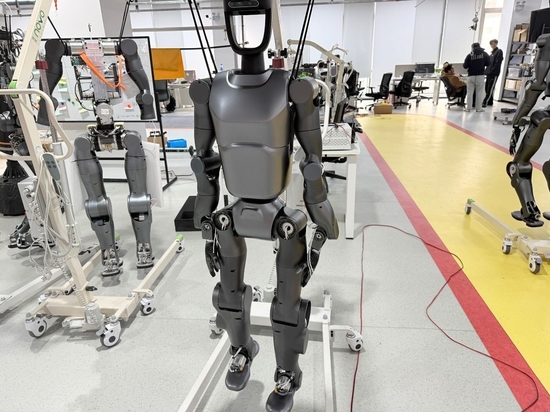
La progettazione dei motori articolari per robot umanoidi dovrebbe concentrarsi sull’ottimizzazione a livello di sistema specifica per ciascuna articolazione, bilanciando densità di coppia, precisione, velocità, retroazionabilità, prestazioni termich
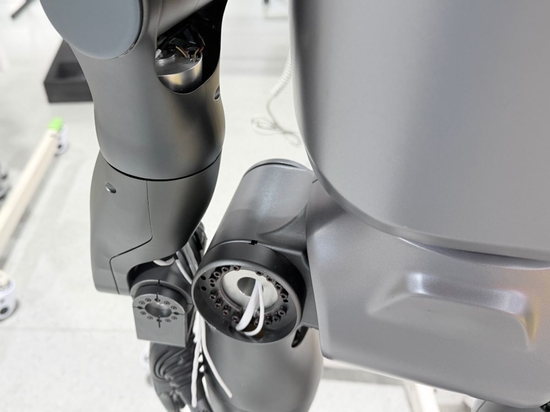
Un motore articolare per robot umanoidi ad alte prestazioni è molto più di un potente motore elettrico: è un sistema di movimento integrato che combina motore, riduttore, encoder, azionamento, freno, sensori, cuscinetti e alloggiamento. Le articolazioni dell’anca, del ginocchio, della spalla, del polso e delle dita presentano esigenze differenti; pertanto, l’attuatore do...