Pubblicata il 26/08/2026
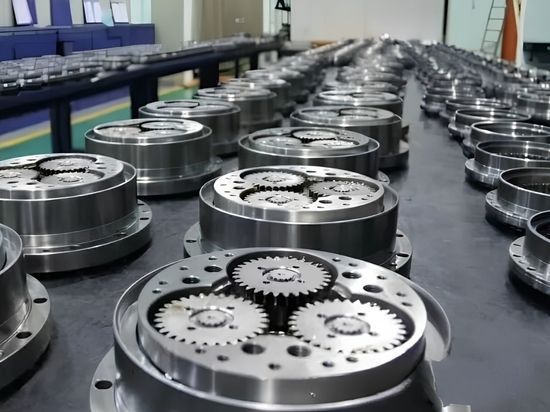
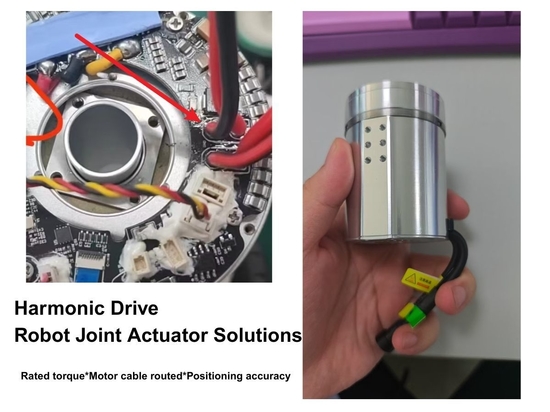
Questo articolo spiega come un approccio ingegneristico basato sui requisiti dell’applicazione possa risolvere le sfide legate agli attuatori articolari compatti per robot, ottimizzando trasmissione, motore, sensori, instradamento dei cavi e integraz
La progettazione di un giunto robotico compatto ad alta coppia richiede molto più della semplice selezione di un motore o di un riduttore armonico. È necessario ottimizzare l’intero sistema di azionamento in base ai requisiti meccanici, di movimento, elettrici e di integrazione del robot. Questo articolo presenta un approccio ingegneristico pratico che comprende la selez...