Aggiungi ai preferiti
Vedi traduzione automatica
Questa è una traduzione automatica. Per vedere il testo originale in inglese
cliccare qui
#Tendenze
{{{sourceTextContent.title}}}
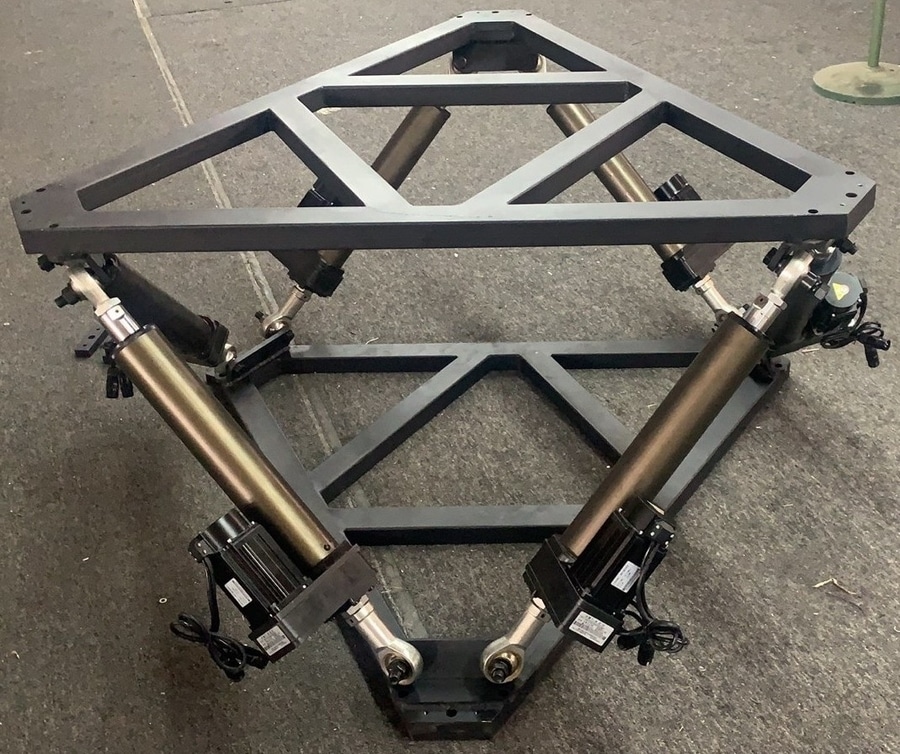
Piattaforma di movimento a 6 gradi di libertà con carico utile di 1500 kg e telaio da 2 m × 2 m per simulatore di camion
{{{sourceTextContent.subTitle}}}
Comunicazione dei dati in tempo reale (UDP)
{{{sourceTextContent.description}}}
Il nostro cliente ha sviluppato un gioco utilizzando Unity 3D. Aveva quindi bisogno di una piattaforma di movimento a 6 gradi di libertà con una capacità di carico di 1,5 tonnellate per un simulatore di camion.
Abbiamo progettato un telaio per la piattaforma di 2 m × 2 m e realizzato l’armadio elettrico con pannello di controllo PLC per il nostro cliente.
Utilizziamo il software di configurazione CODESYS, di origine tedesca, e adottiamo il protocollo EtherCAT per la comunicazione di rete. Questo protocollo offre una risposta di trasmissione rapida ed è adatto ad applicazioni quali la simulazione di guida di veicoli e la simulazione di volo.
I. Meccanica – Struttura
- Piattaforma di movimento a 6 gradi di libertà (6DOF) con carico utile di 1,5 tonnellate (telaio da 2 m × 2 m)
- Giunti sferici (giunti universali/giunti di Hooker)
- Progettazione con geometria esapode (coordinate a 6 punti)
- Telaio di base rinforzato (per garantire una rigidità sufficiente)
- Staffe di montaggio degli attuatori
- Bulloni e perni di collegamento ad alta resistenza
II. Controllo del movimento
- Controller di movimento dedicato
- Sincronizzazione dei servomotori a 6 assi (sincronizzazione multiasse)
- Algoritmi di pianificazione/interpolazione della traiettoria
- Limiti di corsa definiti dal software (limiti software)
III. Software e comunicazione
- Comunicazione dati in tempo reale (UDP)
- Driver di comunicazione EtherCAT per i servomotori
IV. Sensori e retroazione
- Encoder di retroazione (se la precisione non è già sufficiente)
- Finecorsa
V. Impianto elettrico
- Quadro elettrico principale
Interruttori automatici, contattori CA, filtri, relè intermedi, alimentatori a commutazione, pulsanti, spie luminose, altri accessori
-Cavi di alimentazione e di segnale
VI. Sicurezza del sistema
-Pulsante di arresto di emergenza (E-stop)
-Relè di sicurezza
-Finecorsa meccanici
-Protezione da sovraccarico e sovracorrente
VII. Cabina di simulazione
Telaio della cabina del camion (Kamaz) – Già acquisito
VIII. Calibrazione e funzionamento
-Calibrazione della corsa degli attuatori (6 unità)
-Messa a punto del servopid
-Filtraggio delle vibrazioni e stabilizzazione del movimento
Inclinazione, rollio e imbardata (tre angoli di rotazione);// °
Accelerazioni lineari lungo gli assi X, Y e Z;// g
Tempo di completamento // ms
float Flag = 999; //Impostazione predefinita
/*Angolo di rotazione */
float Pitch_Angle = 0.10; // ~5,7°
float Roll_Angle = 0,12; // ~6,9°
float Yaw_Angle = 0,05; // ~2,8°
/* Accelerazione (unità: g) */
float Xacc = 0,25; //
float Yacc = 0,22; //
float Zacc = 0,35; //
/* Ciclo di campionamento */
float Sampling_Periods = 10; // ms (100 Hz)
Questi dati provenienti dal software del gioco Truck devono essere inviati al controller.
Dal sito web: https://unite-ch.net/1-5ton-payload-6dof-motion-platform-for-truck-simulator/
E-mail: [email protected]
Telefono/WhatsApp: +86 134 2182 9809
Shenzhen UNI Technology Co., Ltd


